视觉安防项目的返工,多数不发生在算法环节,而发生在硬件选型:设备到场后实际能跑的路数低于预期。原因通常是三个参数在选型时没有同时确认——模型规模、目标帧率、视频解码上限。任一项估错,实际路数即减半。
本文给出四步选型方法,并附 7 款边缘设备在统一基准下的路数估算、接口与 RTSP 解码上限、散热与供电参数。表中路数为估算值,不是实测验收值——取数口径与对照范围见文末。
结论速查
以下为后文推导的结论汇总。基准:YOLOv8m、1080p、15 FPS、int8 量化、输入 640×640。
| 目标路数 | 推荐型号 | 部署形态 | 核心算力与芯片 | 硬件解码能力 (1080P) | 实测性能与选型基准 | 参考采购区间 | |
|---|---|---|---|---|---|---|---|
 | 1 路 | reCamera 2002 系列 | 一体化 AI 摄像头 | 1 TOPS (RISC-V/ARM) | 单路板载传感器直出(无需外接流硬解) | 端侧单目自研质检/安防,省外置算力盒与线缆 | 约 $80–130 |
 | 1–3 路 | reComputer RK3576 | 分离式边缘算力盒 | 3.2 TOPS (RK3576 NPU) | 8 路 1080P30 (Rockchip MPP 硬解) | INT8 原生直通优化,实测稳定承载 3 路 YOLOv8m (15 FPS) | 约 $159–199 |
 | 2–3 路 | reComputer R2130 | 分离式边缘算力盒 | 26 TOPS (RPi 5 + Hailo-8) | 约 4 路 (RPi 5 VPU / 软件解码) | 兼容树莓派软件生态,轻量多模型高帧率检测 | 约 $370 |
 | 约 4 路 | reComputer J3011 | 分离式边缘算力盒 | 40 TOPS (Orin Nano 8G) | 11 路 1080P30 (NVDEC 硬件硬解) | TensorRT 加速引擎,4 路主流目标检测充沛余量 | 约 $750 |
 | 3–5 路 | reComputer RK3588 | 分离式边缘算力盒 | 6 TOPS (RK3588 3-Core NPU) | 16 路 1080P30 (Rockchip MPP 硬解) | 原生三核 NPU 并发调度,实测满载 5 路 YOLOv8m (15 FPS) | 约 $279–349 |
 | 5–7 路 | reComputer J4012 | 分离式边缘算力盒 | 100 TOPS (Orin NX 16G) | 18 路 1080P30 (NVDEC 硬件硬解) | 16GB 大显存,支撑 7 路复杂轨迹跟踪或端侧轻量多模态 | 约 $1400 |
 | 8–15 路 | reComputer J5012 | 分离式边缘算力盒 | 275 TOPS (AGX Orin 64G) | 44 路 1080P30 (NVDEC 硬件硬解) | 大型车间/园区监控中心,单机承载 15 路高帧率分析 | 约 $4550 |
| 16 路以上 | J5012 多台,或 J4012 分组部署 | 多台并联分布式部署 | 多节点分布式算力调度 | 分布式千兆/万兆汇聚网络硬解 | 单台上限 15 路,超出建议分建筑/楼层分布式部署 | 按节点数核算 |
三项会改变上表结论的条件:
- 目标帧率 30 FPS 以上 —— 路数按上表的二分之一估算。多数安防事件(闯入、跌倒、未戴安全帽)持续时间以秒计,15 FPS 即可捕捉,把帧率要求从 30 降到 15 通常可使硬件预算减半
- 现场粉尘大或需高防护等级 —— 选同算力的 Industrial(无风扇)版本,全密封机壳、宽压输入
- 需接入长距离车规相机 —— 仅 reComputer J5012 支持 GMSL(子卡 ×8),其余型号需改用网口或 MIPI CSI
按视频路数与算法类型生成整套硬件清单,可使用下方选型配置器;若现场涉及特殊接口、特定供电限制或复杂配件校验,也可以直接向我们的 AI 方案选型助手(基于 solution-cli) 提问获取即时算力与配件评估:
🤖 向 AI 方案助手提问(基于官方选型与配件知识库):
- 终端即时查询:执行
npx @seeed-studio/solution-cli hub get intelligent-video-analytics --sections products,architecture一步查看推荐设备与硬件拓扑。- 自然语言问答:支持在 Claude Code、Codex、Antigravity、Cursor 等 AI 环境中直接提问(例如:“需要接入 4 路 RTSP 工业相机进行实时安全帽佩戴与电子围栏入侵检测,输出本地报警信号,推荐哪款算力主机与 PoE 供电配件?”),AI 助手将自动核算算力负荷并核对开箱配件。详见 solution-cli 官方文档与安装指南。
配置您的方案
选接入方式、部署环境与路数,系统自动推荐设备
独立摄像头套餐 (reCamera)
一体化 AI 摄像头,开箱即用;N 路就 N 台
硬件/物料名称 数量 型号/SKU 说明 reCamera 2002 HQ PoE 8GB channels 100029708 - IP 摄像头套餐 (RTSP / 以太网)
接客户自有 IP 摄像头;按路数选 J3011 / J4012 / J5012,粉尘现场换 Industrial 无风扇款,户外或潮湿换 Rugged IP66 款
硬件/物料名称 数量 型号/SKU 说明 reComputer J3011 (Orin Nano 8GB Super) 1 114110312 - 网络摄像头(客户自带,1080p RTSP) channels - - 本地有线套餐 (USB / MIPI CSI)
接客户自有 USB UVC 或 MIPI CSI 原生相机;单机 1–4 路,粉尘现场换 Industrial 无风扇款
硬件/物料名称 数量 型号/SKU 说明 reComputer Super J3011 (USB ×4 + MIPI CSI ×2) 1 114110312 - ET-S231 1080P USB 相机模组(90° 广角,也可用自有 USB/MIPI 相机替代) channels 100035502 - GMSL 套餐 (长线高速)
接客户自有 GMSL 车载/工业相机;单台 J5012 含 GMSL 子卡 ×8
硬件/物料名称 数量 型号/SKU 说明 reComputer Robotics J5012 (AGX Orin 64GB + GMSL ×8) ceil(channels/8) 100032662 - Sensing SG3S-ISX031C-GMSL2F 3MP GMSL2 相机(也可用自有 GMSL 相机替代) channels 101090101 - IP 摄像头 + reComputer RK3576 / RK3588 (成本优先)
接客户自有 IP 摄像头;1 路配一台 RK3576,2 路及以上每 2 路配一台 RK3588
硬件/物料名称 数量 型号/SKU 说明 reComputer RK3588-40 (RK3588, 16GB) ceil(channels/2) 100086238 - 网络摄像头(客户自带,1080p RTSP) channels - -
为什么把推理放在端侧
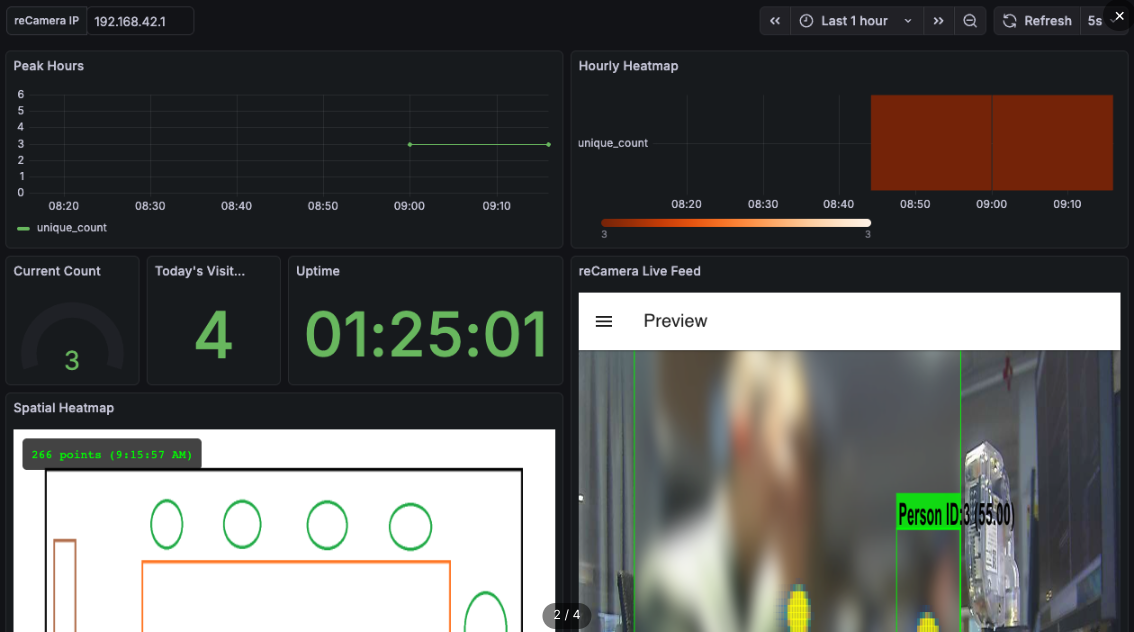
端侧输出为结构化业务指标,而非待人工查看的视频流
下面四步都建立在"推理在设备本地完成"这个前提上。相比把视频流传到云端再分析,端侧方案的差别体现在三处。
带宽占用下降两个量级。 视频流在本地完成分析,回传内容为事件元数据(时间、位置、事件类型),单条数据量为数十 KB,替代持续上传的视频流。
敏感画面不出设备。 端侧支持自动打码,视频数据不经过公网传输,降低隐私合规的论证成本。
断网期间检测与告警不中断。 检测、识别、告警均在设备本地完成,可直接联动声光告警或门禁设备;网络恢复后补传事件数据。对安防场景而言,网络中断时段恰是系统最需要保持工作的时段。
系统构成与三类视觉能力
完整的系统架构、技术演进与行业落地场景,详见 边缘智能视频分析行业方案。
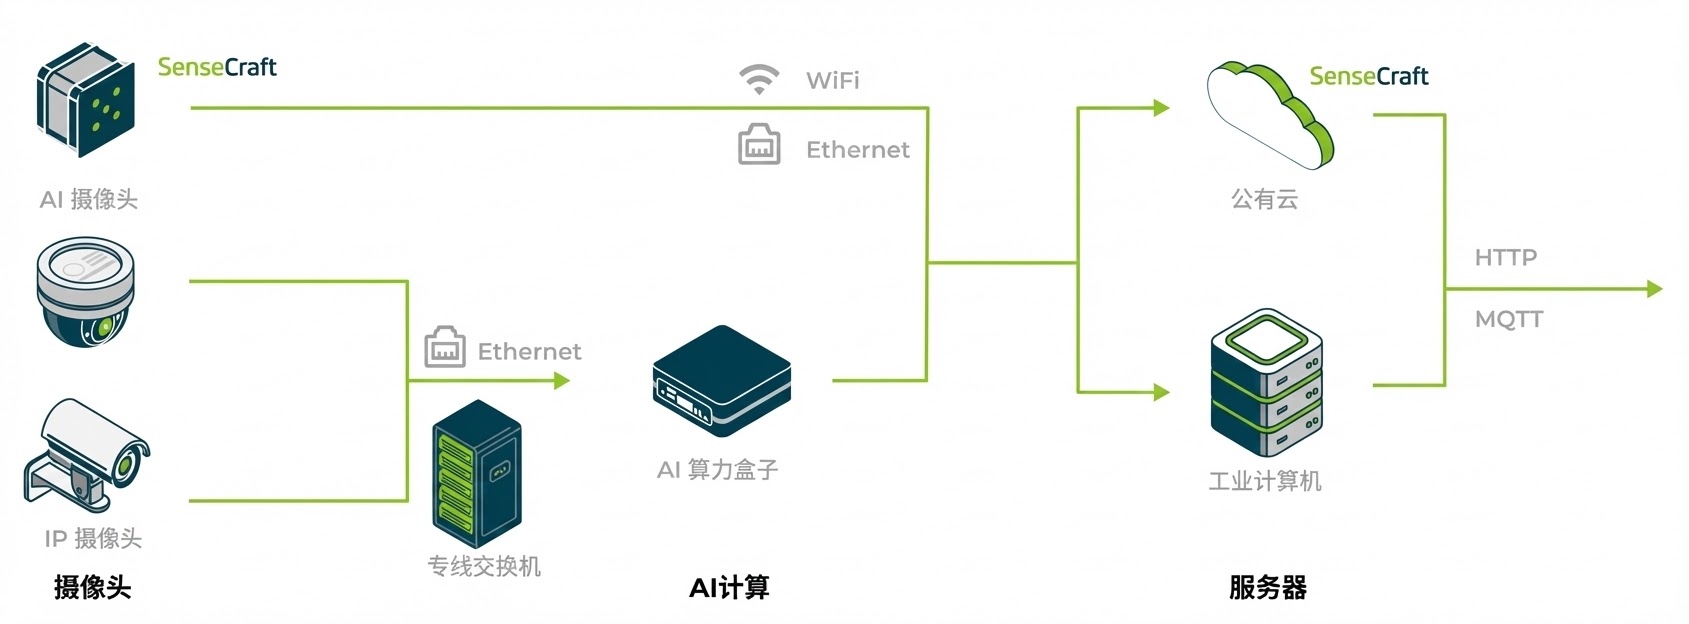
边缘视觉分析系统的四类角色:摄像头、AI 算力单元、网络、云端
按算力所处位置,边缘视觉分析系统分为三种部署形态:
- 一体化 AI 摄像头——图像采集与推理在同一设备内完成,不需要另配算力盒。适用单点监控,1 路
- 分离式边缘算力盒——复用既有 IP 摄像头,视频经以太网以 RTSP 接入,算力集中在独立设备。这是最常见的形态,从 2 路到十几路都走这条路径,按算力与解码上限选型
- 相机直连式算力单元(GMSL)——相机经同轴线直接接入算力单元,不经以太网。车规级链路,抗干扰、时延稳定,适合机器人、AGV、车载等对实时性与链路可靠性要求高、或现场网络不可靠的场合。本文涉及的设备中仅 reComputer J5012 提供 GMSL 接口(子卡 ×8)
安防场景常用的视觉能力分三类,算力开销依次递增。
人车检测与区域管控:周界、禁区、人数统计
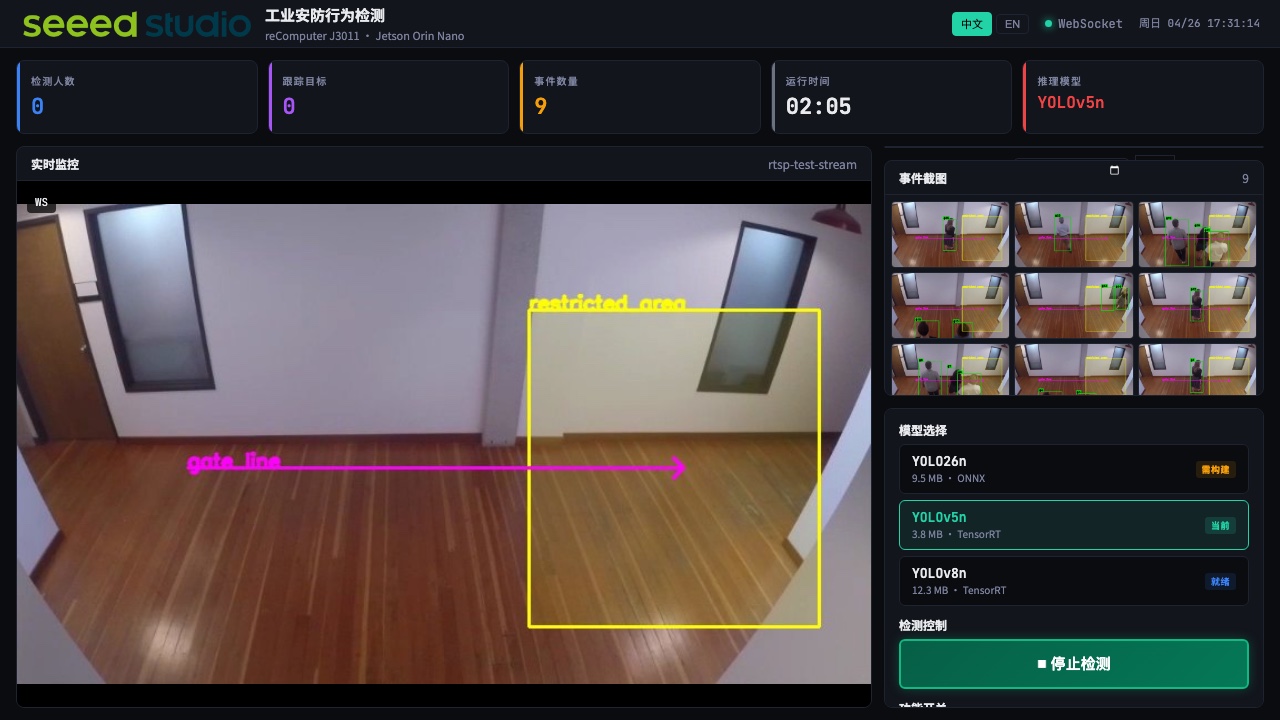
基于 YOLO 系列模型识别画面中人、车、物的位置与数量,通用模型开箱支持 80+ 个 COCO 类目。周界入侵、禁区闯入、越界告警、出入口人数统计均建立在此能力之上。
配合跟踪算法可进一步输出双向进出计数、ID 跟踪、停留时长与区域热力分布——停留时长可用于识别异常滞留,热力分布可用于核查巡更覆盖盲区。这些是可直接对接安防平台的结构化指标,而非仅供查看的视频画面。
PPE 与违规行为识别:安全帽、反光衣、危险区域
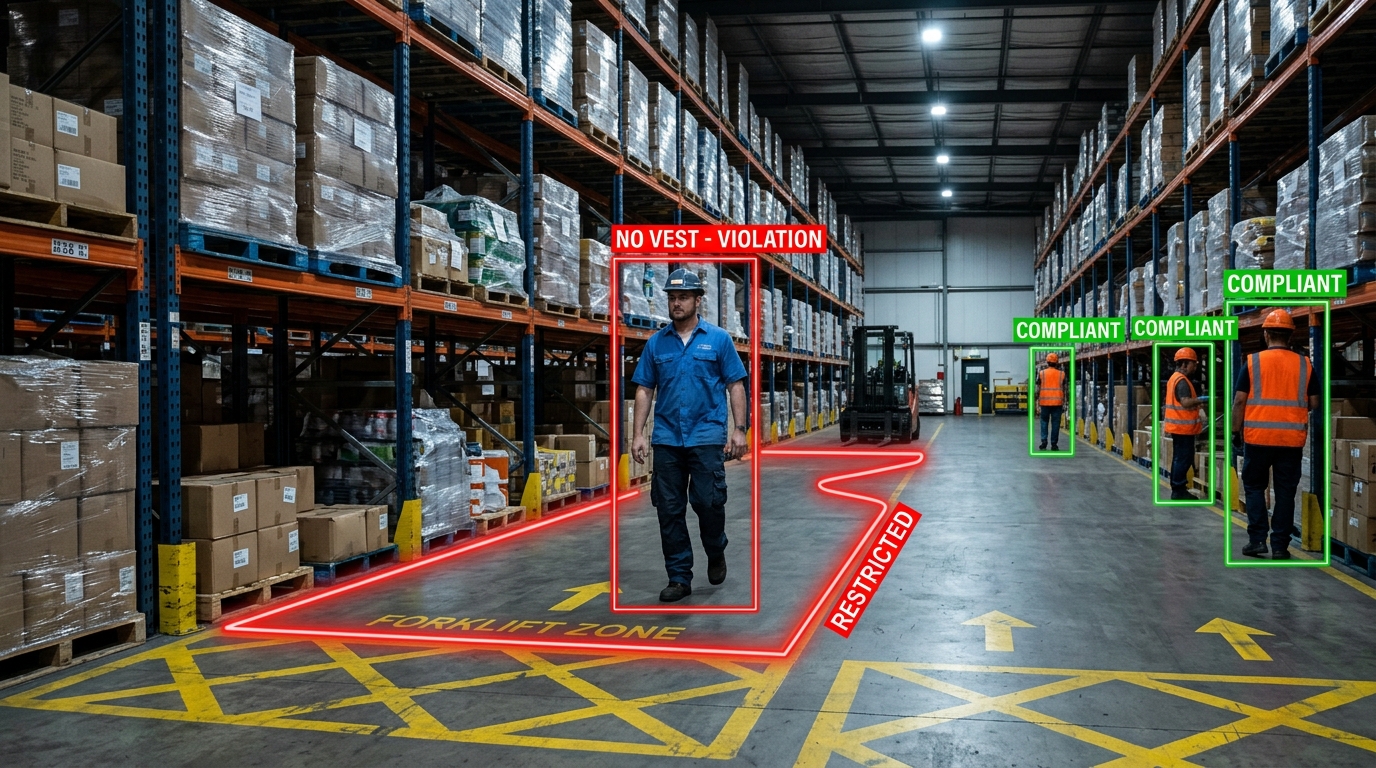
识别人员是否按规程着装与作业:未戴安全帽、未穿反光衣、未按要求佩戴防护装备、违规进入划定的危险区域。
该类任务不需要从零构建数据集。通常的做法是在开源数据集的基础上,补充数百到数千张本厂区的现场样本做微调——补充样本用于适配本地的着装规范、机位角度与光照条件,这部分数据量远低于从头训练。实际所需数量取决于目标类别的区分难度与现场条件的复杂度。
姿态与异常事件:跌倒、久滞、异常聚集
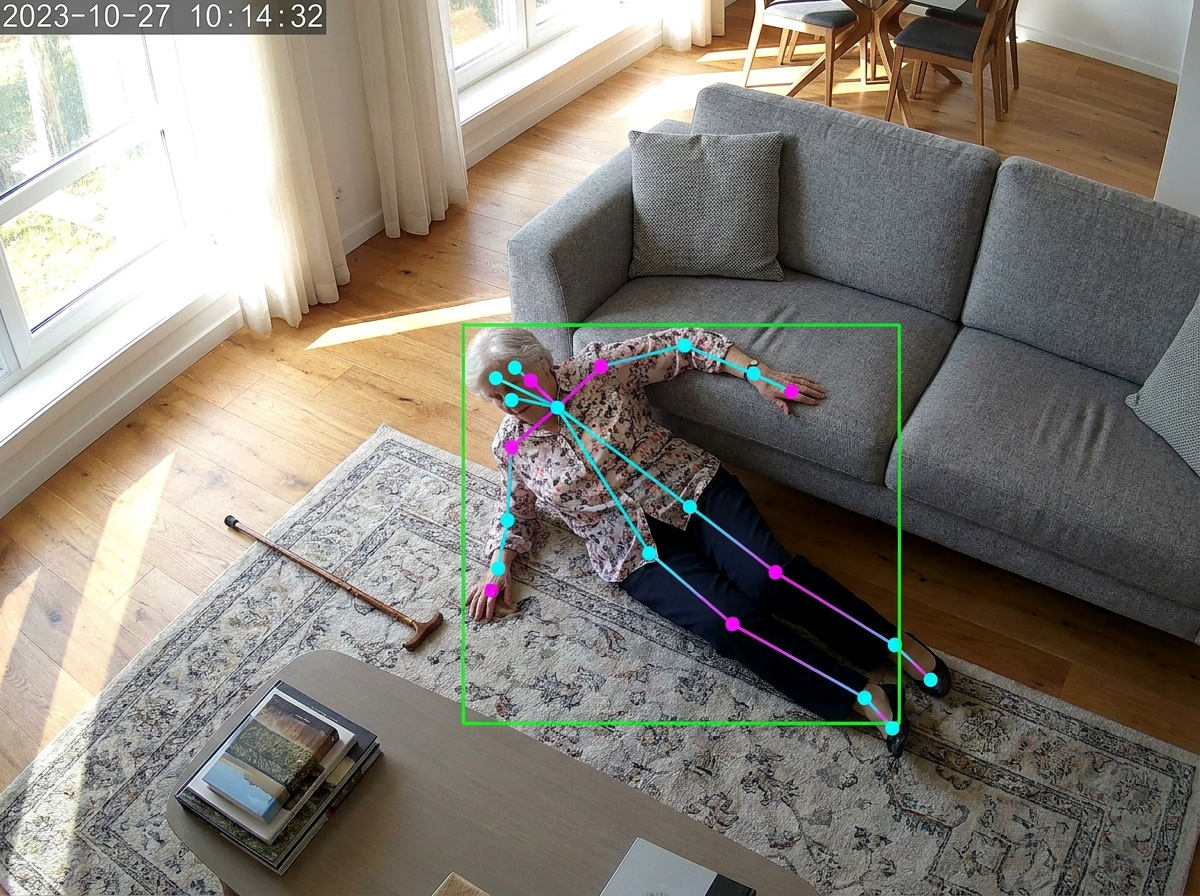
跌倒判定依据关节点的空间关系,而非画面整体分类
跌倒、长时间静止、异常聚集等事件基于人体姿态识别实现,依据关节点空间关系判定,而非依赖行为分类模型对整体画面打标签。这一实现方式在夜间、遮挡与多人场景下的稳定性优于纯分类方案。
第一步:确定任务类型与性能目标
选型开始前需确认三项参数:
| 参数 | 取值 | 对选型的影响 |
|---|---|---|
| 任务类型 | 检测 / 跟踪 / 姿态 / 分割 | 决定模型规模,进而决定单路算力开销 |
| 目标帧率 | 15 FPS 或 30+ FPS | 直接决定路数是否减半 |
| 延迟要求 | 本地告警 / 云端回传 | 决定是否必须端侧推理 |
其中帧率的影响最大且最常被高估。安防事件的持续时间以秒计,15 FPS 可完整捕捉;30 FPS 通常只在高速产线检测等场景才成为硬性要求。
第二步:确定视频接入方式与解码上限
视频接入接口决定了设备的可选范围,而硬件解码上限决定路数的天花板——这一约束独立于算力。
| 现有条件 | 接入方式 | 关键约束 |
|---|---|---|
| 已部署 IP 摄像头 | 网口 RTSP | 路数受设备硬件解码上限约束 |
| 新装、单点部署 | 一体化 AI 摄像头 | 供电方式决定布线成本 |
| 本地相机模组 | MIPI CSI | 线缆长度受限,相机须靠近设备 |
| 长距离车规相机 | GMSL | 仅 reComputer J5012 支持,子卡 ×8 |
各型号的视频接口与 RTSP 解码上限(1080p30,H.265):
| 设备 | 网口 | USB | MIPI CSI | GMSL | RTSP 解码上限 | |
|---|---|---|---|---|---|---|
| reCamera 2002w | ×1 (100M) | ×1 | — | — | 1 路(端侧) |
 | reCamera 2002 HQ PoE | ×1 (100M, PoE 供电) | ×1 | — | — | 1 路(端侧) |
 | reCamera Pro | ×1 (GbE) | ×1 (Type-C 3.0) | ×2(1 路已用于自带 8MP 传感器) | — | 1 路(端侧,硬解 4K30) |
| reComputer R2130 | ×1 (GbE) | ×2 | ×2 | — | 约 4 路(RPi 5 VPU) |
| reComputer RK3576 | ×1 (GbE) | ×2 | ×1 | — | 8 路(MPP 硬解) |
| reComputer J3011 | ×1 (GbE) | ×4 | ×2 | — | 11 路 |
| reComputer RK3588 | ×2 (GbE) | ×4 | ×2 | — | 16 路(MPP 硬解) |
| reComputer J4012 | ×1 (GbE) | ×4 | ×2 | — | 18 路 |
| reComputer J5012 | ×4 GbE + ×1 10GbE | ×4 | — | ×8 | 44 路 |
J 系列的解码上限取自 NVIDIA 官方手册,瑞芯微系列取自 Rockchip MPP 硬件规格,均为硬件能力上限。实际可用路数取推理估算值与解码上限中的较小者。
一体化 AI 摄像头的选择依据是部署条件而非算力:reCamera 2002w 通过 USB-C 供电、WiFi 传输,适用室内即插即用;2002 HQ PoE 单根网线同时供电与传输,IP66 防护等级可用于户外,M12 卡口镜头可按监控距离更换;reCamera Pro 支持 4K 与视觉语言模型,通过千兆网口接入。
第三步:按路数选择算力
统一基准:YOLOv8m 模型、1080p 分辨率、15 FPS、int8 量化、输入尺寸 640×640。YOLOv8m 为工业场景常用的精度可靠档位。
| 设备 | 核心定位 | 算力 (int8) | YOLOv8m 路数 | 参考价 | |
|---|---|---|---|---|---|
 | Grove Vision AI V2 | OEM 定制裸板 | 0.04 TOPS | 仅支持 tiny 级模型 | — |
| reCamera 2002 | 一体化 AI 摄像头 | 1 TOPS | 1 路 | 约 $80 |
| reCamera Pro | 一体化(4K + VLM) | 3 TOPS | 1 路 | 约 $300 |
| reComputer RK3576 | 瑞芯微 RK3576 | 3.2 TOPS | 1–3 路(INT8 优化下 3 路) | 约 $159–199 |
| reComputer R2130 | RPi 5 + Hailo-8 | 26 TOPS | 2–3 路 | 约 $370 |
| reComputer RK3588 | 瑞芯微 RK3588 | 6 TOPS | 3–5 路(实测 5 路) | 约 $279–349 |
| reComputer J3011 | Jetson Orin Nano 8G | 40 TOPS | 约 4 路 | 约 $750 |
| reComputer J4012 | Jetson Orin NX 16G | 100 TOPS | 约 7 路 | 约 $1400 |
| reComputer J5012 | Jetson AGX Orin 64G | 275 TOPS | 约 15 路 | 约 $4550 |
注:参考价为单台采购指导区间(采集时间:2026 年 10 月),随规格配置与采购批量变动,最终价格以官方商城或销售报价为准。 Grove Vision AI V2 以套件形式销售,不单独标价。
三项换算规则:
- 模型规模:改用 YOLOv8n/s 等轻量模型,路数可提升至 2–3 倍。上表基准偏保守
- 帧率:目标帧率 30 FPS 以上时,路数按上表的二分之一估算
- 算力与路数非线性:275 TOPS 为 40 TOPS 的约 6.9 倍,对应路数仅约 3.8 倍。视频解码、内存带宽与后处理均占用系统资源
适用边界。 上表为同一基准下的横向对照,用于确定选型区间,非验收指标。以下情况需实测:模型经过大幅裁剪或蒸馏;单帧内目标数量极多(后处理开销显著上升);多模型串联推理;输入分辨率高于 1080p。
第四步:匹配现场环境条件
现场环境决定设备形态。判断依据首先是粉尘等级,其次是温度与供电稳定性。
- 粉尘环境、高防护要求(矿山、面粉厂、木材加工、户外)→ 被动散热,无风扇全密封机壳。风扇既是进灰通道,也是设备唯一的机械故障点
- 常规室内环境(办公、商业、实验室、机房)→ 主动散热,风冷可支持持续满负荷运行,成本更优
型号命名规则:reComputer J 系列以产品名中是否含 Industrial 区分;R2000 系列以是否含 AI 区分——含 AI 为主动风扇散热,不含 AI 为被动无风扇散热。
| 设备 | 散热方式 | 工作温度 | 供电 | |
|---|---|---|---|---|
 | reComputer AI Industrial R2135 | 主动(风扇) | -20~65°C | DC 12-19V |
 | reComputer Industrial R2235 | 被动(无风扇) | -20~50°C | DC 9-36V 宽压 |
 | reComputer Super J3011 | 主动(风扇) | -20~60°C | DC 12-19V |
 | reComputer Industrial J3011 | 被动(无风扇) | -20~60°C | DC 12V~24V |
 | reComputer Rugged J3011 | IP66 密封机壳 | — | 可直接接入 48V 系统 |
 | reComputer Super J4012 | 主动(风扇) | -20~60°C | DC 12-19V |
 | reComputer Industrial J4012 | 被动(无风扇) | -20~60°C | DC 12V~24V |
 | reComputer Rugged J4012 | IP66 密封机壳 | — | 可直接接入 48V 系统 |
| reComputer Robotics J5012 | 主动(风扇) | -10~60°C | DC 19~48V |
 | reServer Industrial J501 | 被动(无风扇) | -20~60°C | DC 12V~36V |
供电范围需与现场条件匹配:车载、光伏、工程机械等电压波动较大的场景,选用宽压输入型号(DC 9-36V / 12-36V)可省去外部稳压环节;机房与办公环境使用固定电压型号即可。
工程落地与交付:从验证到量产
若本方案用于向下游客户交付,以下三项在选型阶段就应确认——它们决定的是提案能不能落地,而不只是硬件能不能跑。
验证路径。 上述能力均有可运行的可部署方案,可用于在提案阶段搭建演示环境:人车检测与计数见 AI Lab 计算机视觉,厂区违规行为与安全事件告警见 边缘工业安防。
模型定制。 通用模型覆盖 80+ COCO 类目,可直接用于人车检测与区域管控。厂区专属的着装规范、设备状态等类目可在 SenseCraft 平台自行微调:按我们的经验,在开源数据集基础上补充数百到数千张现场样本即可,无需自建训练环境。具体数量随目标类别的区分难度而定,建议先用少量样本跑一轮验证可行性再决定标注规模。
硬件定制与批量供货。 上述型号支持 Logo、外观、包装与预装固件的定制,也可在现有型号基础上调整接口配置。同一算力档位备有主动散热与被动散热两种外壳,可按客户现场环境分别交付,无需为环境差异更换算力平台。具体定制范围、认证覆盖与交付周期见 ODM/OEM 定制服务。
方案落地与可部署方案
- 完整方案与系统架构:前往 智能视频分析方案 查看包含相机接入矩阵、算力阶梯配置与完整 BOM 清单的系统拓扑。
- 开箱即用工程验证:运行 边缘智能安防监控落地方案 快速拉起现场违规与事件检测环境,获取实测 Benchmark 与工程 Wiki。
取数口径与对照范围
路数为纯推理估算值,非实测验收值。 视频解码、内存带宽与后处理都会占用系统资源,实际可跑路数通常略低于估算,模型越大差距越明显。正式交付前应在目标场景的真实视频流上实测。
设备数据取自 Seeed 自有产品线,覆盖 0.04–275 TOPS,从一体化 AI 摄像头到多路视频分析中心,同一算力档位提供主动散热与被动散热两种外壳。之所以只用单一产品线做横向对照,是因为跨厂商的路数数据往往测试条件不统一——模型、精度、分辨率、帧率任一项不同,数字就失去可比性。本文的方法(先定帧率、再看解码上限、最后取较小值)与具体品牌无关,换成其他厂商的设备同样适用。
数据来源与测试条件
- 路数数据:基准为 YOLOv8m、1080p、15 FPS、int8 量化、输入 640×640。30 FPS 以上场景按二分之一估算
- RTSP 解码上限:1080p30、H.265。reComputer J 系列数据取自 NVIDIA Jetson 官方技术手册,为硬件能力上限
- 接口与 I/O 参数:取自各型号产品规格页
- 散热、工作温度与供电参数:取自各型号产品规格页
- 方案落地与可部署方案:参见 智能视频分析方案 与 边缘智能安防监控可部署方案
- 参考价格:基于官方单台采购指导区间与硬件配置基线
本文数据用于确定选型区间。正式验收前建议在目标场景的实际视频流上完成一轮实测,重点验证解码路数与端到端延迟。
