成功案例
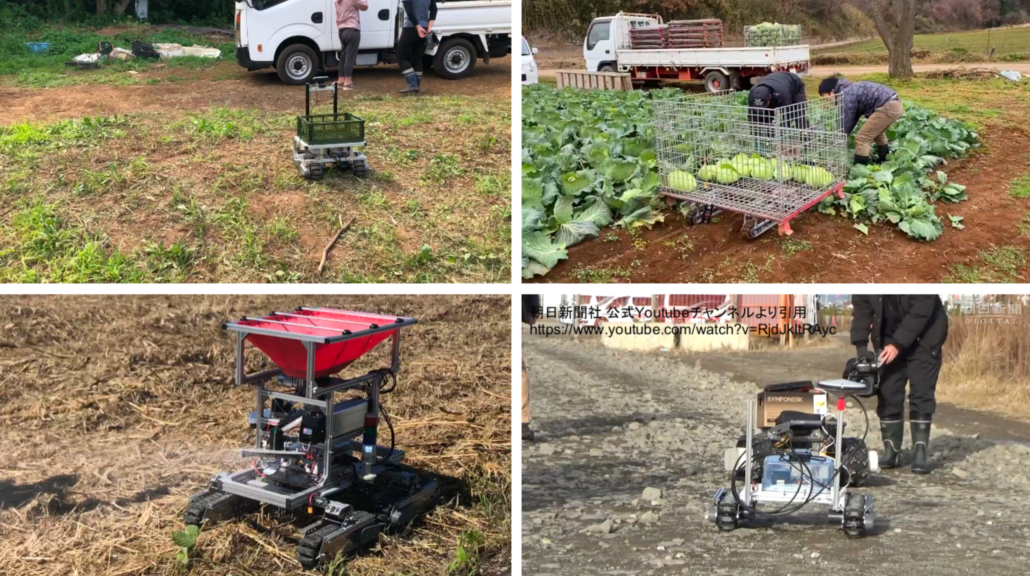
越野地形机器人:恶劣环境测绘与重载运输应用
CuboRex以CuGo V3履带车和Jetson Orin NX支持日本复杂地形下的机器人开发,集成ROS与环境、位置传感器开展自主驾驶应用。
- 行业
- 农业
- 地区
- 日本·田间机器人
- 应用目标
- 越野履带机器人
项目背景与需求
日本CuboRex的履带式农用机器人使用Jetson Orin NX处理边缘视觉任务,面向田地、施工现场和灾害现场等复杂地形作业。
重载与地形
- 不平路径和台阶增加人工搬运重物的难度。
- 人工处理此类户外任务成本高且耗时。
需要能应对不平地形的移动机器人。
机器人开发准备
- AI/CV开发者可能缺少机器人硬件技术。
- 初学ROS时,掌握所需知识需要时间。
需要将移动平台与开发工具集成,支持自主驾驶开发。
方案与架构
移动与感知
CuGo V3履带车结合RPLIDAR、GNSS和IMU获取环境、位置与运动信息。
边缘开发
Jetson Orin NX运行Jetson Linux与ROS/ROS 2,可使用计算机视觉工具并定制NavigationStack。
方案组件

与我们讨论您的应用需求
告诉我们您的需求与部署环境。