成功案例
EdgeAI2Wild:集成BlueROV-2与NVIDIA Jetson,打造经济实惠的冰下感知ROV
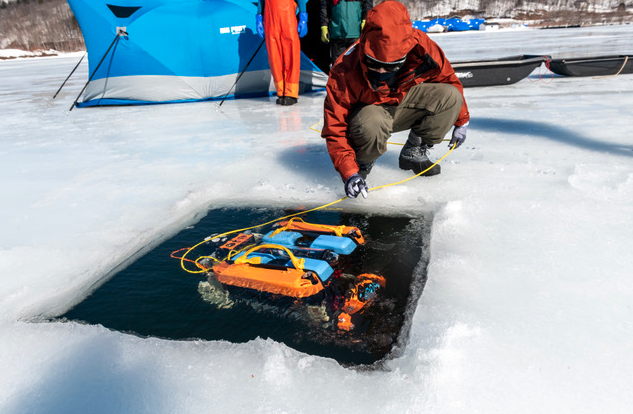
罗德岛大学团队在BlueROV-2上集成传感器和Jetson迷你PC,通过ROS与地面RViz界面开展冰下导航和生化环境采样测试。
- 行业
- 环境与可持续发展
- 地区
- 阿拉斯加·野外测试
- 应用目标
- 冰下水域科研采样
项目背景与需求
罗德岛大学团队将BlueROV-2改造成冰下感知平台,并在阿拉斯加Utqiagvik开展野外测试,以采集冰水边界的生物地球化学数据。
冰下研究工具不足
- 冰覆盖区域的生物地球化学研究受感知技术不足限制。
- 多数AUV最初面向开放水域开发。
需要验证便携式冰下感知平台。
基础平台定位
- 基础BlueROV型号缺少良好定位所需的传感器。
- 项目需要将附加传感器接入控制和可视化系统。
需要整合定位与感知数据。
方案与架构
水下平台
BlueROV-2集成声学调制解调器、USBL、AHRS/DVL里程计及溶解氧和叶绿素传感器。
计算与地面端
Jetson迷你PC通过ROS连接传感器;地面计算机使用BlueROV控制界面与定制RViz显示测量数据。
方案组件
现场图库 (2)
与我们讨论您的应用需求
告诉我们您的需求与部署环境。