可复用现场模板
室内固定机位、患者面向镜头、需要规范训练动作与即时纠错的地方。
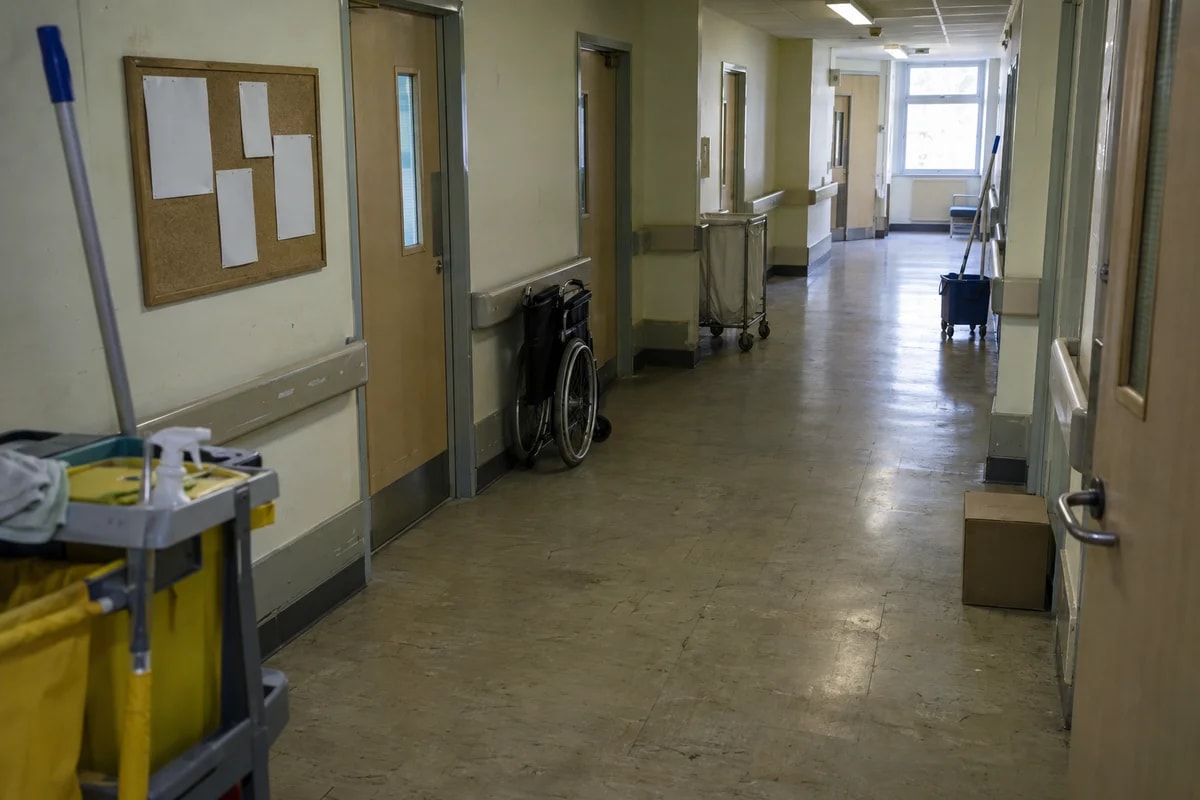
康复科与物理治疗中心
门诊康复室、运动疗法区。辅助治疗师监测多位患者的规范训练动作。
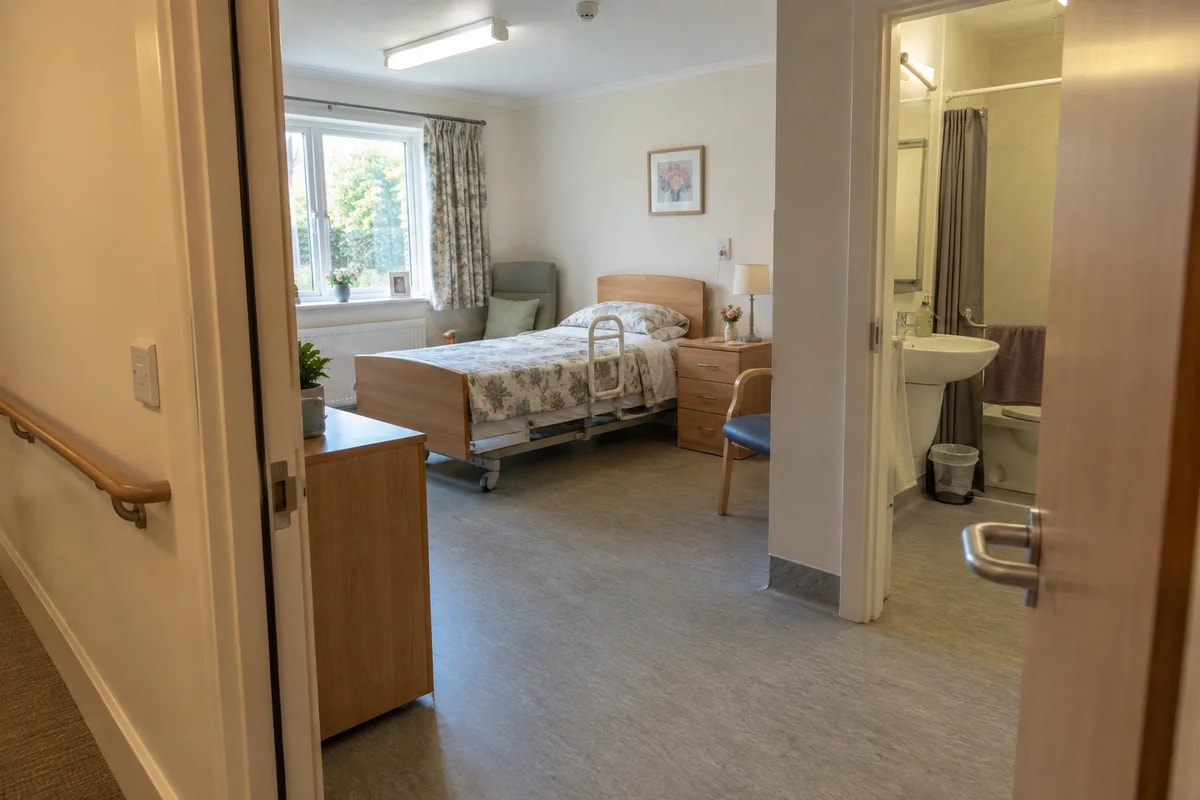
养老机构与社区日照中心
长者活动区、坐立防跌倒训练角。老人自主训练时即时大字提示规范动作。
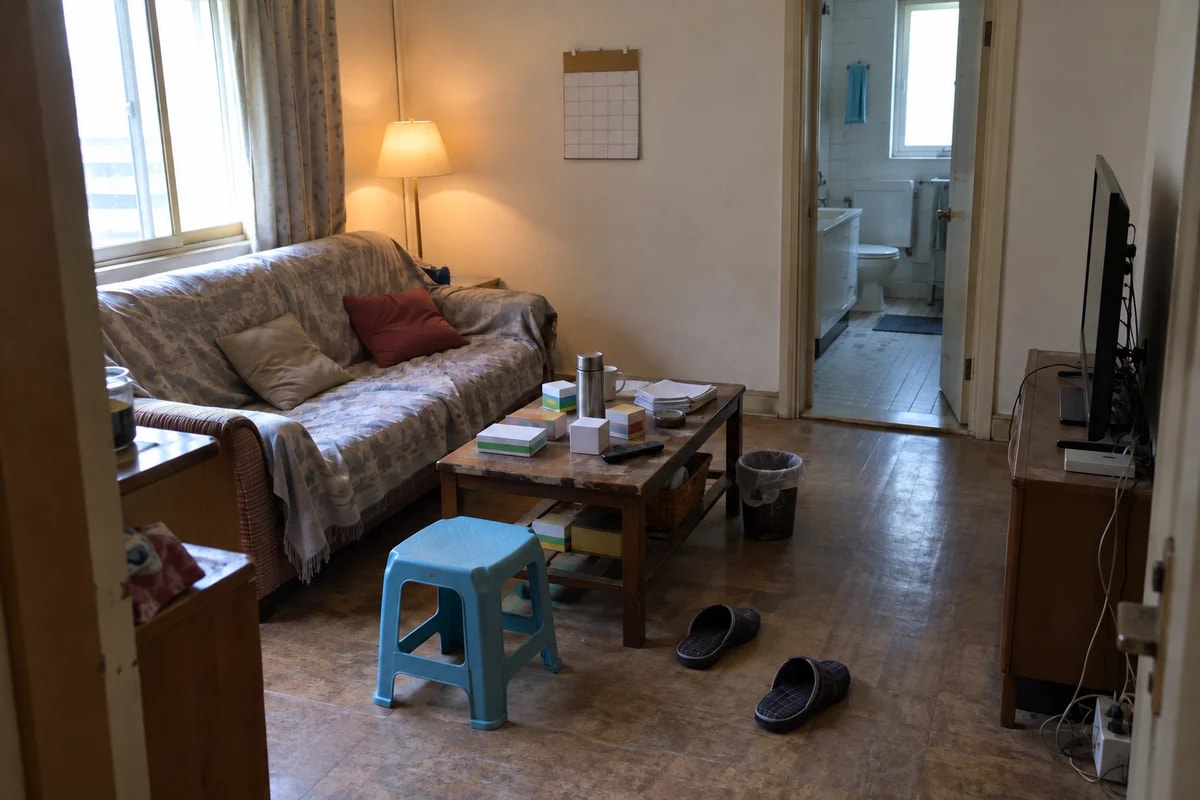
居家自主康复训练
自家客厅、卧室训练区。一台一体机通电即用,视频裸流不出房间,保护私密性。
不适用:俯拍俯角过大、距离超过 4 米、严重侧身逆光遮挡。
如何实现
一体化智能相机内置 NPU/TPU 完成姿态估计与运动学生物力学状态机,通过 WebSocket 与 RTSP 输出结构化图元,视频不出摄像头。
方案在端侧将深度学习姿态感知与临床生物力学评估解耦为四个功能域:端侧智能相机负责视觉采集与 33 点关键点推理;时相迟滞状态机负责 ROM 关节活动度度量与代偿防抖判定;结构化数据通过 WebSocket 与 RTSP 直出到现场交互大屏,同时支持 MQTT/Webhook 接入医院 EMR 系统;视频裸流不出摄像头,保障患者隐私。
摄像头与感知
reCamera Pro 与 reCamera 2002 把图像传感器、光学镜头与边缘加速器做在单台设备内:
- 传感器与光学:1080p RGB 模组配合 85° 视场角,在 2.0–3.5 米距离覆盖全身站立或坐姿视野。
- 端侧神经网络:定制 YOLO11n-Pose INT8 模型在本地 NPU/TPU 上并发推断全身 33 个关键点拓扑。
- 零泄露隐私:视频裸流在设备片上内存中推断后立即释放,不对外传输任何原始视频帧。
临床运动学度量
生物力学时相状态机完成关节活动度(ROM)与病理代偿判定:
- ROM 连续测量:欧氏空间连续关节夹角跟踪(膝屈伸 0°–180°、肩外展 0°–180°、屈肘肌力角)。
- 动作时相跃迁:迟滞状态机(
READY准备 →ASCENT上升 →INFLECTION顶峰停留 →DESCENT下降 →COMPLETED完成)杜绝半程刷次数。 - 防抖代偿检测:3 帧时序防抖过滤膝内扣(>8°)、耸肩借力(>10°)或躯干过度前倾,触发高亮与扣分。
事件与图元输出
端侧运算与现场显示系统完全解耦:
- WebSocket 8080:输出 Result Hub v2
geometry[]矢量图元与实时 HUD 指标 JSON。 - RTSP 8554:可选 H.264 视频流配合硬件 OSD 字符烧录,供医院既有 NVR 录像归档。
- HTTP 8080:本地 Web App Center 交互控制台,支持代偿判定阈值在线微调。
实现什么效果
装上之后,患者与康复师在现场屏幕上看到的实时看板与控制界面。
实测数据
真实临床复健动作视频集上的工程基准,辅助动作规范指导,不作医疗诊断依据。
| 现场能得到什么 | 实测典型值 | 硬件基准 |
|---|---|---|
| 全身骨骼关键点数 | 33 个全量关键点 | BlazePose 标准拓扑(含手腕、足踝、足尖) |
| reCamera Pro 实时推理帧率 | 24.0 FPS (41.7 ms) | RV1126B NPU, INT8 量化 |
| reCamera 2002 实时推理帧率 | 13.3 FPS (71.1 ms) | SG2002 TPU, 硬件首层融合 INT8 |
| 关节活动度(ROM)角度误差 | < 2.5° | 对照物理量角器基准 |
| 半程动作与抖动误报拦截率 | 96.8% | 3 帧时序防抖与迟滞状态机 |
| 视频数据外泄风险 | 0 | 纯端侧计算,对外仅输出矢量图元 |
两个套餐在 2.0–3.5 米距离下骨骼跟踪稳定性一致。选硬件看所需帧率与展示终端,不看准确率。
能拿到什么数据
部署完就靠这两个接口接数据与画面。
| 接口 / 端口 | 协议 / 格式 | 内容说明 |
|---|---|---|
:8080/ws | WebSocket JSON | 每帧输出 Result Hub v2 geometry[] 矢量骨架点与实时 HUD 指标 |
:8080/appcenter | HTTP Web 页面 | 本地交互控制台,支持实时画面查看与代偿阈值在线微调 |
:8554/live0 | RTSP H.264 | 摄像头实时视频流,支持硬件 OSD 字符烧录 |
对外推送的 WebSocket JSON 仅包含 33 关键点坐标与关节夹角数值,没有视频图片裸流,带宽消耗低于 20 KB/s。
移植到你的业务系统
这套设计的可复用单元是「33 点姿态估计 → 连续关节夹角度量 → 迟滞时相状态机 → 病理代偿检测」全链路。
| 层级 | 移植到其他动作时你要做的 |
|---|---|
| 相机硬件与 NPU/TPU 运行时 | 直接复用 |
| 33 关键点全身姿态模型 | 直接复用 |
| WebSocket 矢量图元传输与 HUD 前端 | 直接复用 |
| 目标关节与 ROM 计算公式 | 按新动作选择关节点(如肘屈曲、肩外展、深蹲) |
| 时相状态机阈值与代偿规则 | 配置动作阈值(如膝外翻夹角、耸肩抬升角) |
同一链路可直接扩展至:术后步态对称性分析、下肢力量坐立测试、肩袖损伤康复评估与工位人体工效学姿态监测。